ફિઝિકલ AI: જ્યારે આર્ટિફિશિયલ ઇન્ટેલિજન્સ રોબોટના શરીરમાં પ્રવેશશે ત્યારે શું બદલાશે?
ડિજિટલ મગજ અને ભૌતિક શરીરનું મિલન એટલે ફિઝિકલ AI, જે ખેતીથી લઈને અવકાશ વિજ્ઞાન સુધીના ક્ષેત્રોમાં ક્રાંતિ લાવવા સજ્જ છે.
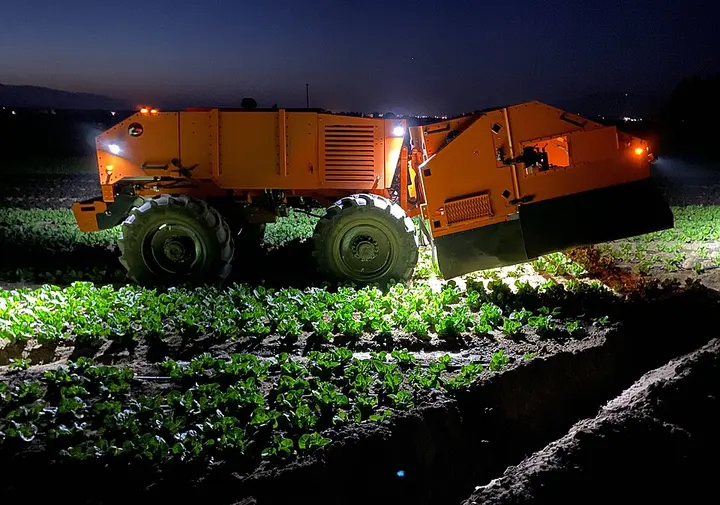
આજના સમયમાં આપણે ChatGPT કે અન્ય ભાષાકીય મોડેલ્સથી પરિચિત છીએ, પરંતુ આ બુદ્ધિ અત્યાર સુધી માત્ર સ્ક્રીન પૂરતી મર્યાદિત હતી. જ્યારે આ આર્ટિફિશિયલ ઇન્ટેલિજન્સ (AI) ને એક ભૌતિક શરીર મળે છે, ત્યારે તેને 'ફિઝિકલ AI' કહેવામાં આવે છે. આ ટેકનોલોજી રોબોટિક્સ અને સ્વાયત્ત સિસ્ટમોના સમન્વયથી બનેલી છે, જે વાસ્તવિક દુનિયામાં હલનચલન કરી શકે છે અને કાર્યો કરી શકે છે. વિકિપીડિયાના અહેવાલ મુજબ, રોબોટિક્સ એ રોબોટ્સની ડિઝાઇન, નિર્માણ, સંચાલન અને ઉપયોગનો આંતરશાખાકીય અભ્યાસ છે. એક રોબોટિકિસ્ટ (roboticist) એ વ્યક્તિ છે જે આ ક્ષેત્રમાં નિષ્ણાત હોય છે અને તે મશીનોને માનવીય કાર્યોમાં મદદરૂપ બનાવવા માટે કાર્ય કરે છે.
રોબોટિક્સમાં સામાન્ય રીતે ડિઝાઇનના ચાર મુખ્ય પાસાઓનો સમાવેશ થાય છે: પાવર સ્ત્રોત, યાંત્રિક રચના, નિયંત્રણ પ્રણાલી અને સોફ્ટવેર. પાવર સ્ત્રોત તરીકે બેટરી કે વીજળીનો ઉપયોગ થાય છે, જ્યારે યાંત્રિક રચનામાં તેના શરીરના ભાગોનો સમાવેશ થાય છે. નિયંત્રણ પ્રણાલી (control system) ઇલેક્ટ્રિકલ સર્કિટ દ્વારા સોફ્ટવેર ચલાવે છે અને મોટરની ગતિને નિયંત્રિત કરે છે. સોફ્ટવેર એ રોબોટનું મગજ છે, જે નક્કી કરે છે કે ક્યારે અને કેવી રીતે કાર્ય કરવું. આ સોફ્ટવેર રિમોટ કંટ્રોલ દ્વારા અથવા સંપૂર્ણપણે AI દ્વારા સંચાલિત હોઈ શકે છે. ફિઝિકલ AI નો મુખ્ય ઉદ્દેશ્ય એવા મશીનો બનાવવાનો છે જે મનુષ્યો સાથે કુદરતી રીતે સંપર્ક કરી શકે અને જટિલ વાતાવરણમાં કામ કરી શકે.
- સેન્સિંગ (Sensing)રોબોટ તેના સેન્સર્સ દ્વારા આસપાસના વાતાવરણની માહિતી એકત્રિત કરે છે.
- પ્રોસેસિંગ (Processing)એકત્રિત કરેલી માહિતીને AI સોફ્ટવેર દ્વારા વિશ્લેષિત કરવામાં આવે છે અને નિર્ણય લેવામાં આવે છે.
- એક્ટ્યુએશન (Actuation)નિયંત્રણ પ્રણાલી મોટર્સ અને એક્ટ્યુએટર્સને આદેશ આપે છે જેથી રોબોટ હલનચલન કરી શકે.
કોઈપણ ભૌતિક AI સિસ્ટમ માટે ઊર્જાનો સ્ત્રોત સૌથી મહત્વનો છે. મોટાભાગના રોબોટ્સમાં લેડ-એસિડ બેટરીનો ઉપયોગ થાય છે, જે સુરક્ષિત છે અને લાંબુ આયુષ્ય ધરાવે છે, પરંતુ તે સિલ્વર-કેડમિયમ બેટરીની સરખામણીમાં વજનમાં ભારે હોય છે. સિલ્વર-કેડમિયમ બેટરી કદમાં નાની હોય છે પરંતુ ઘણી મોંઘી હોય છે. રોબોટની ડિઝાઇન કરતી વખતે તેની સુરક્ષા, સાયકલ લાઇફટાઇમ અને વજન જેવા પરિબળોને ધ્યાનમાં લેવા પડે છે. આ સિવાય જનરેટર, ફ્લાયવ્હીલ એનર્જી સ્ટોરેજ, હાઇડ્રોલિક્સ અને સોલર પાવરનો પણ ઉપયોગ થઈ શકે છે. કેટલાક પ્રાયોગિક રોબોટ્સ તો ઓર્ગેનિક કચરાના પાચન દ્વારા પણ ઊર્જા મેળવી શકે છે.
રોબોટના હલનચલન માટે એક્ટ્યુએટર્સ (actuators) જવાબદાર હોય છે, જે સંગ્રહિત ઊર્જાને ગતિમાં ફેરવે છે. સૌથી લોકપ્રિય એક્ટ્યુએટર્સ ઇલેક્ટ્રિક મોટર્સ છે, જેમાં પોર્ટેબલ રોબોટ્સ માટે ડીસી (DC) મોટર્સ અને ઔદ્યોગિક રોબોટ્સ માટે એસી (AC) મોટર્સનો ઉપયોગ થાય છે. તાજેતરમાં પીઝોઇલેક્ટ્રિક મોટર્સ (piezoelectric motors) નો ઉપયોગ વધ્યો છે, જેમાં નાના સિરામિક તત્વો સેકન્ડમાં હજારો વખત ધ્રુજારી પેદા કરીને ગતિ આપે છે. આ મોટર્સ નેનોમીટર જેટલી ચોકસાઈ અને વધુ તાકાત પ્રદાન કરે છે. આ ઉપરાંત, સીરીઝ ઇલાસ્ટિક એક્ટ્યુએશન (series elastic actuation) નામની પદ્ધતિ મોટર અને લોડ વચ્ચે સ્થિતિસ્થાપકતા ઉમેરે છે, જે અથડામણ વખતે સુરક્ષા વધારે છે.
| પ્રકાર | કાર્યપદ્ધતિ | મુખ્ય ફાયદો |
|---|---|---|
| ઇલેક્ટ્રિક મોટર | વીજળીથી ચક્ર કે ગિયર ફેરવે છે | સરળ અને બહુમુખી ઉપયોગ |
| પીઝોઇલેક્ટ્રિક | સિરામિક તત્વોની ધ્રુજારી | નેનોમીટર ચોકસાઈ અને ઝડપ |
| ન્યુમેટિક મસલ્સ | હવા ભરાતા ટ્યુબનું વિસ્તરણ | ૪૨% સુધીનું વિસ્તરણ |
| લીનિયર એક્ટ્યુએટર | સીધી રેખામાં અંદર-બહાર ગતિ | ઔદ્યોગિક ભારે કામ માટે ઉત્તમ |
માનવ સ્નાયુઓની નકલ કરવા માટે કૃત્રિમ સ્નાયુઓ (artificial muscles) વિકસાવવામાં આવ્યા છે. ન્યુમેટિક આર્ટિફિશિયલ મસલ્સ (pneumatic artificial muscles) એવા ટ્યુબ છે જે હવા ભરવાથી ૪૨% સુધી ફૂલી શકે છે. શેપ મેમરી એલોય (shape memory alloy) એવું મટીરીયલ છે જે વીજળી આપતા ૫% જેટલું સંકોચાય છે. ઇલેક્ટ્રોએક્ટિવ પોલિમર્સ (electroactive polymers) તો ૩૮૦% સુધી સંકોચાઈ શકે છે, જેનો ઉપયોગ હ્યુમનોઇડ રોબોટ્સના ચહેરાના સ્નાયુઓ બનાવવા માટે થાય છે. ભવિષ્યમાં કાર્બન નેનોટ્યુબ્સનો ઉપયોગ થઈ શકે છે, જે ૧૦ J/cm3 જેટલી ઊર્જા સંગ્રહવાની ક્ષમતા ધરાવે છે. જો ૮ મિલીમીટર વ્યાસના કાર્બન નેનોટ્યુબ વાયરનો ઉપયોગ કરવામાં આવે, તો તે માનવ બાયસેપ્સ કરતા પણ વધુ શક્તિશાળી બની શકે છે.
રોબોટ્સના હલનચલન અથવા લોકોમોશન (locomotion) માટે વિવિધ પદ્ધતિઓ વપરાય છે. એક પૈડાવાળા રોબોટ્સ બોલ પર સંતુલન જાળવે છે, જેમ કે કાર્નેગી મેલોન યુનિવર્સિટીનો Ballbot જે માણસ જેટલી ઊંચાઈ ધરાવે છે. બે પૈડાવાળા રોબોટ્સ ગાયરોસ્કોપ (gyroscope) નો ઉપયોગ કરીને પોતાનું સંતુલન જાળવે છે. ચાર કે છ પૈડાવાળા રોબોટ્સ બહારના ખરબચડા રસ્તાઓ પર વધુ સારી પકડ આપે છે. જોકે, બે પગ પર ચાલતા રોબોટ્સ બનાવવું સૌથી પડકારજનક છે. હોન્ડાનો ASIMO રોબોટ ઝીરો મોમેન્ટ પોઈન્ટ (zero moment point) અલ્ગોરિધમનો ઉપયોગ કરે છે, જે ગુરુત્વાકર્ષણ અને ચાલવાની ગતિ વચ્ચે સંતુલન જાળવે છે. જોકે, માનવ નિરીક્ષકોના મતે આ ચાલ કુદરતી લાગતી નથી.
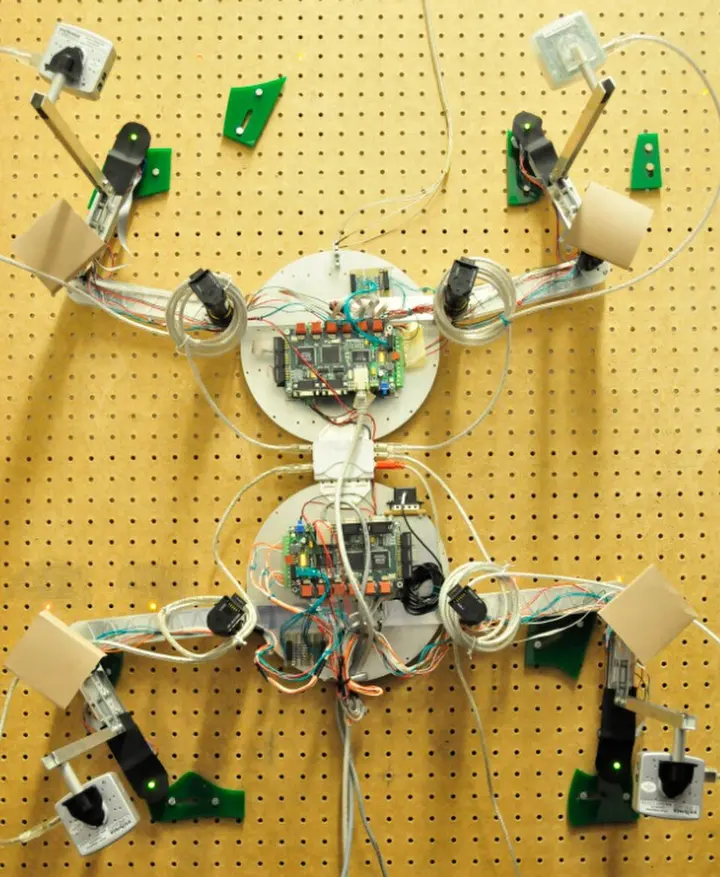
વધુ અદ્યતન પદ્ધતિ ડાયનેમિક બેલેન્સિંગ (dynamic balancing) છે, જેમાં રોબોટ સતત તેની ગતિનું નિરીક્ષણ કરે છે અને સ્થિરતા જાળવવા પગ મૂકે છે. Anybots નો Dexter રોબોટ એટલો સ્થિર છે કે તે કૂદકા પણ મારી શકે છે. બીજી એક આશાસ્પદ પદ્ધતિ પેસિવ ડાયનેમિક્સ (passive dynamics) છે, જેમાં અંગોના ઝૂલવાની ગતિનો ઉપયોગ ચાલવા માટે થાય છે, જે કાર્યક્ષમતામાં ૧૦ ગણો વધારો કરી શકે છે. આ સિવાય ઉડતા રોબોટ્સ અથવા અનમેન્ડ એરિયલ વ્હીકલ્સ (UAVs) પણ ફિઝિકલ AI નો ભાગ છે. આધુનિક પેસેન્જર પ્લેન પણ એક પ્રકારના ઉડતા રોબોટ્સ જ છે, જેમાં ઓટોપાયલટ ટેક-ઓફથી લઈને લેન્ડિંગ સુધીનું નિયંત્રણ કરી શકે છે.
પ્રકૃતિમાંથી પ્રેરણા લઈને બાયોમિમેટિક ફ્લાઈંગ રોબોટ્સ (biomimetic flying robots) બનાવવામાં આવી રહ્યા છે. આ રોબોટ્સ પક્ષીઓ, ચામાચીડિયા કે જંતુઓની જેમ પાંખો ફફડાવીને ઉડી શકે છે. પક્ષીઓ જેવી પાંખો ધરાવતા રોબોટ્સ હવામાં પોતાની પાંખોનો આકાર બદલીને ઉડવાની કાર્યક્ષમતા વધારી શકે છે. તેવી જ રીતે, દીવાલ પર ચઢવા માટે ગીકો (gecko) ગરોળીના પગની નકલ કરતા રોબોટ્સ બનાવવામાં આવ્યા છે, જે કાચ જેવી લીસી સપાટી પર પણ ચઢી શકે છે. પાણીમાં તરવા માટે માછલીઓની નકલ કરવામાં આવે છે, કારણ કે માછલીઓ ૯૦% થી વધુ પ્રોપલ્સિવ કાર્યક્ષમતા ધરાવે છે, જે કોઈપણ માનવસર્જિત બોટ કરતા ઘણી વધારે છે.
ભારતમાં આ ક્ષેત્રે સંશોધન અને વિકાસ માટે વિજ્ઞાન અને ટેકનોલોજી મંત્રાલય (Ministry of Science and Technology) મુખ્ય ભૂમિકા ભજવે છે. મંત્રાલયના અહેવાલ મુજબ, તેની હેઠળ વિવિધ વિભાગો કાર્યરત છે જેમ કે બાયોટેકનોલોજી વિભાગ અને વૈજ્ઞાનિક અને ઔદ્યોગિક સંશોધન વિભાગ (CSIR). આ સંસ્થાઓ નેશનલ ક્વોન્ટમ મિશન અને નેશનલ ઇનોવેશન ફાઉન્ડેશન દ્વારા અદ્યતન ટેકનોલોજી પર કામ કરી રહી છે. ભારતમાં રોબોટિક્સનો ઉપયોગ કૃષિ, ઉત્પાદન, દવા અને સંરક્ષણ જેવા ક્ષેત્રોમાં વધારવા માટે સરકાર વિવિધ સ્વાયત્ત સંસ્થાઓને પ્રોત્સાહન આપી રહી છે.
ફિઝિકલ AI ની અસર માનવ જીવન પર ઊંડી પડશે. એક તરફ તે કામદારોને વિસ્થાપિત કરી શકે છે, જેના ઉકેલ તરીકે યુનિવર્સલ બેઝિક ઇન્કમ જેવા સૂચનો કરવામાં આવ્યા છે. બીજી તરફ, તે ઉચ્ચ શિક્ષણ મેળવેલા યુવાનો માટે કારકિર્દીની નવી તકો પણ ઉભી કરે છે. રોબોટિક્સ એ એક નફાકારક વ્યવસાય બની રહ્યો છે. ભવિષ્યમાં એવા રોબોટ્સની અપેક્ષા છે જે માત્ર ફેક્ટરીઓમાં જ નહીં, પણ આપણા ઘરોમાં ડોમેસ્ટિક કામમાં, હોસ્પિટલોમાં સર્જરીમાં અને અવકાશ સંશોધનમાં માનવીના સાથી તરીકે કામ કરશે. આ ટેકનોલોજી હજુ પણ સક્રિય સંશોધન હેઠળ છે, જેમાં ક્વોન્ટમ રોબોટિક્સ જેવા નવા ક્ષેત્રો ઉમેરાઈ રહ્યા છે.
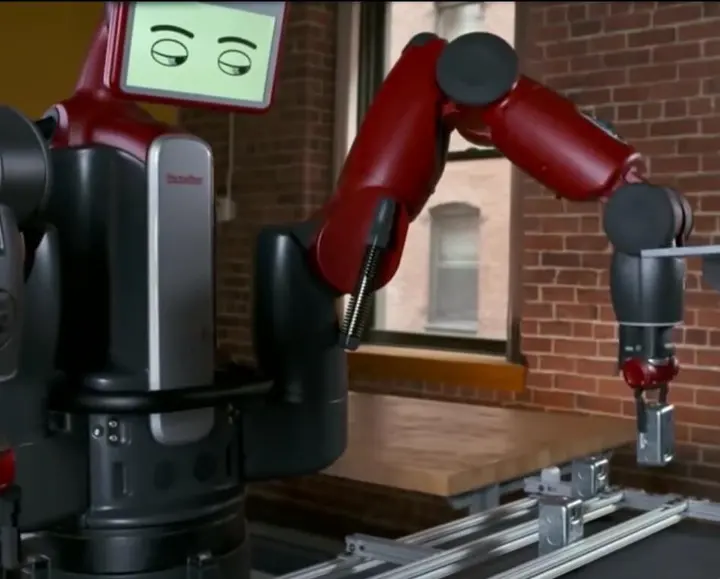
નિષ્કર્ષમાં, ફિઝિકલ AI એ માત્ર મશીન નથી, પણ એક એવી બુદ્ધિશાળી સિસ્ટમ છે જે ભૌતિક જગતના નિયમોને સમજે છે અને તેમાં અનુકૂલન સાધે છે. ભલે તે બે પગ પર ચાલતા હ્યુમનોઇડ હોય કે પાંખો ફફડાવતા ડ્રોન, આ ટેકનોલોજી માનવ ક્ષમતાઓને નવી ઊંચાઈએ લઈ જશે. ભારત સરકારના વિજ્ઞાન અને ટેકનોલોજી મંત્રાલય હેઠળની સંસ્થાઓ આ દિશામાં જે રીતે આગળ વધી રહી છે, તે જોતા કહી શકાય કે આગામી દાયકાઓમાં ફિઝિકલ AI આપણા જીવનનો અભિન્ન હિસ્સો બની જશે.


