અવકાશમાં માનવજાતનો મજબૂત હાથ: કેનેડાઆર્મની ટેકનોલોજી અને તેની અદભૂત કાર્યશૈલી
ઇન્ટરનેશનલ સ્પેસ સ્ટેશન પર કાર્યરત કેનેડાઆર્મ૨ અને તેના પુરોગામી કેનેડાઆર્મ૧ની રચના, તેના એન્જિનિયરિંગ અને અવકાશમાં તેની કામગીરીનું ઊંડાણપૂર્વક વિશ્લેષણ.

અવકાશ વિજ્ઞાનના ઇતિહાસમાં જ્યારે પણ જટિલ એન્જિનિયરિંગની વાત આવે છે, ત્યારે કેનેડાઆર્મ (Canadarm) નું નામ ગૌરવ સાથે લેવામાં આવે છે. આ માત્ર એક રોબોટિક હાથ નથી, પરંતુ માનવજાતની અવકાશમાં કામ કરવાની ક્ષમતામાં થયેલો ક્રાંતિકારી વધારો છે. ઇન્ટરનેશનલ સ્પેસ સ્ટેશન (ISS) ના નિર્માણથી લઈને ઉપગ્રહોના સમારકામ સુધીની દરેક મહત્વપૂર્ણ કામગીરીમાં આ કેનેડિયન ટેકનોલોજીએ પાયાની ભૂમિકા ભજવી છે. વિકિપીડિયાના અહેવાલો મુજબ, આ સિસ્ટમની શરૂઆત ૧૯૬૯માં થઈ હતી જ્યારે નાસા (NASA) એ કેનેડાને સ્પેસ શટલ પ્રોગ્રામમાં ભાગ લેવા આમંત્રણ આપ્યું હતું.
કેનેડાની કંપની DSMA ATCON એ અગાઉ પરમાણુ રિએક્ટરમાં બળતણ ભરવા માટે એક રોબોટ બનાવ્યો હતો, જેણે નાસાનું ધ્યાન ખેંચ્યું હતું. ૧૯૭૫માં નાસા અને કેનેડિયન નેશનલ રિસર્ચ કાઉન્સિલ (NRC) વચ્ચે આ રોબોટિક હાથ વિકસાવવા માટે સમજૂતી થઈ. આ પ્રોજેક્ટનું મુખ્ય કામ Spar Aerospace (હાલમાં MDA) ને સોંપવામાં આવ્યું હતું. કેનેડાઆર્મનું સત્તાવાર નામ 'શટલ રિમોટ મેનિપ્યુલેટર સિસ્ટમ' (SRMS) હતું, પરંતુ ૧૧ ફેબ્રુઆરી ૧૯૮૧ના રોજ એક કાર્યક્રમ દરમિયાન તેને સત્તાવાર રીતે 'કેનેડાઆર્મ' નામ આપવામાં આવ્યું હતું. આ હાથ પર કેનેડાનો ધ્વજ અને નામ અંકિત કરવામાં આવ્યું હતું, જે અવકાશમાં કેનેડાની ઓળખ બની ગયું.
મૂળ કેનેડાઆર્મ૧ની રચના માનવ હાથ જેવી જ હતી, જેમાં ખભા, કોણી અને કાંડા જેવા ભાગો હતા. તેની લંબાઈ ૧૫.૨ મીટર (૫૦ ફૂટ) અને વ્યાસ ૩૮ સેન્ટિમીટર (૧૫ ઇંચ) હતો. આ રોબોટિક હાથનું વજન પૃથ્વી પર ૪૧૦ કિલોગ્રામ હતું, પરંતુ તે અવકાશમાં ૨૯,૦૦૦ કિલોગ્રામ સુધીના વજનના પેલોડ (payload): અવકાશમાં લઈ જવામાં આવતો સામાન અથવા ઉપગ્રહ, ને સંભાળી શકતો હતો. ૧૯૯૦ના દાયકામાં તેના કંટ્રોલ સિસ્ટમમાં સુધારો કરીને તેની ક્ષમતા વધારીને ૨,૬૬,૦૦૦ કિલોગ્રામ કરવામાં આવી હતી. રસપ્રદ વાત એ છે કે, આ હાથ અવકાશમાં આટલું મોટું વજન ઉઠાવી શકતો હોવા છતાં, પૃથ્વી પર તે પોતાનું વજન પણ સહન કરી શકતો નથી.
કેનેડાઆર્મની સૌથી મહત્વની વિશેષતા તેના સાંધા (joints) છે. તેમાં કુલ છ સાંધા હતા જે તેને 'સિક્સ ડિગ્રી ઓફ ફ્રીડમ' (six degrees of freedom): હલનચલન કરવાની છ દિશાઓ, પૂરી પાડતા હતા. ખભા પાસે બે સાંધા (yaw અને pitch), કોણી પાસે એક સાંધા (pitch) અને કાંડા પાસે ત્રણ સાંધા (pitch, yaw અને roll) હતા. આ સાંધાઓને કારણે તે અવકાશમાં અત્યંત ચોકસાઈપૂર્વક હલનચલન કરી શકતો હતો. આ હાથના છેડે એક ખાસ સાધન હતું જેને 'એન્ડ ઇફેક્ટર' (end effector) કહેવામાં આવે છે, જે વસ્તુઓને પકડવાનું કામ કરતું હતું.
| વિગત | કેનેડાઆર્મ૧ (SRMS) | કેનેડાઆર્મ૨ (SSRMS) |
|---|---|---|
| લંબાઈ | ૧૫.૨ મીટર | ૧૭.૬ મીટર |
| વજન (પૃથ્વી પર) | ૪૧૦ કિલોગ્રામ | ૧,૮૦૦ કિલોગ્રામ |
| સાંધા (Joints) | ૬ | ૭ |
| મુખ્ય સામગ્રી | ગ્રેફાઇટ કમ્પોઝિટ | ટાઇટેનિયમ |
| વ્યાસ | ૩૮ સેન્ટિમીટર | ૩૫ સેન્ટિમીટર |
એન્ડ ઇફેક્ટરની ડિઝાઈન પાછળ એક રસપ્રદ વાર્તા છે. એન્જિનિયર એન્થોની ઝુબ્રઝીકીએ પોતાની આંગળીઓ પર રબર બેન્ડ વીંટાળીને આ કન્સેપ્ટ વિચાર્યો હતો. આ ડિઝાઈનમાં ત્રણ વાયરનો ઉપયોગ કરવામાં આવ્યો હતો જે પેલોડ પર રહેલા ગ્રેપલ ફિક્સ્ચર (grapple fixture): પકડવા માટેનો ખાસ પોઈન્ટ, ને મજબૂતીથી પકડી લેતા હતા. આ ડિઝાઈન અન્ય ક્લો-જેવી (પંજા જેવી) મિકેનિઝમ કરતા વધુ સફળ સાબિત થઈ હતી. આ એન્ડ ઇફેક્ટરને કારણે જ સ્પેસ શટલ હબલ સ્પેસ ટેલિસ્કોપ જેવા નાજુક સાધનોને પકડીને તેનું સમારકામ કરી શક્યું હતું.
- પકડ મજબૂત કરવીહાથનો એક છેડો (LEE) સ્ટેશન પરના પાવર ડેટા ગ્રેપલ ફિક્સ્ચર (PDGF) સાથે જોડાય છે.
- બીજો છેડો મુક્ત કરવોજ્યારે પાવર મળી જાય, ત્યારે હાથનો બીજો છેડો તેના અગાઉના જોડાણથી મુક્ત થાય છે.
- આગળ વધવુંમુક્ત છેડો હવામાં ફરીને સ્ટેશન પરના આગામી PDGF તરફ ગતિ કરે છે.
- નવું જોડાણબીજો છેડો નવા PDGF ને પકડી લે છે અને પ્રક્રિયા ફરીથી શરૂ થાય છે.
કેનેડાઆર્મ૧ની સફળતા બાદ, ઇન્ટરનેશનલ સ્પેસ સ્ટેશન માટે વધુ આધુનિક 'કેનેડાઆર્મ૨' વિકસાવવામાં આવ્યો, જેને સત્તાવાર રીતે 'સ્પેસ સ્ટેશન રિમોટ મેનિપ્યુલેટર સિસ્ટમ' (SSRMS) કહેવામાં આવે છે. એપ્રિલ ૨૦૦૧માં લોન્ચ થયેલો આ હાથ ૧૭.૬ મીટર (૫૮ ફૂટ) લાંબો છે અને તેનું વજન ૧,૮૦૦ કિલોગ્રામ છે. તે ટાઇટેનિયમ ધાતુમાંથી બનાવવામાં આવ્યો છે. કેનેડાઆર્મ૨ તેના પુરોગામી કરતા ઘણો અલગ છે કારણ કે તે સ્ટેશન પર એક જગ્યાએથી બીજી જગ્યાએ 'ઇંચવોર્મ' (inchworm): ઇયળની જેમ ચાલવું, ગતિ કરી શકે છે.
કેનેડાઆર્મ૨ની બંને બાજુએ 'લેચિંગ એન્ડ ઇફેક્ટર્સ' (Latching End Effectors - LEEs) આવેલા છે. આનો અર્થ એ છે કે તે સ્ટેશન પર આવેલા પાવર ડેટા ગ્રેપલ ફિક્સ્ચર (PDGF) ને પકડીને પોતાનો પાવર અને ડેટા મેળવી શકે છે. જ્યારે એક છેડો સ્ટેશન સાથે જોડાયેલો હોય, ત્યારે બીજો છેડો મુક્ત રહીને કામ કરી શકે છે. જો તેને બીજી જગ્યાએ જવું હોય, તો તે મુક્ત છેડાને બીજા PDGF પર જોડે છે અને પહેલા છેડાને મુક્ત કરી દે છે. આ રીતે તે આખા સ્પેસ સ્ટેશન પર ગમે ત્યાં પહોંચી શકે છે. આ હલનચલન માટે સ્ટેશન પર ખાસ રેલ સિસ્ટમ પણ છે જેને 'મોબાઇલ બેઝ સિસ્ટમ' (MBS) કહેવામાં આવે છે.

કેનેડાઆર્મ૨ની ક્ષમતા અદભૂત છે. તે ૧,૧૬,૦૦૦ કિલોગ્રામ સુધીના પેલોડને હેન્ડલ કરી શકે છે. તે સ્પેસએક્સ ડ્રેગન (SpaceX Dragon) અને સિગ્નસ (Cygnus) જેવા માનવરહિત કાર્ગો જહાજોને અવકાશમાં પકડીને સ્પેસ સ્ટેશન સાથે જોડવાનું કામ કરે છે. આ પ્રક્રિયાને 'બર્થિંગ' (berthing) કહેવામાં આવે છે. જ્યારે સ્પેસ શટલ અને સ્પેસ સ્ટેશનના બંને હાથોએ સાથે મળીને કામ કર્યું, ત્યારે તેને મીડિયામાં 'કેનેડિયન હેન્ડશેક' તરીકે ઓળખવામાં આવ્યું હતું.
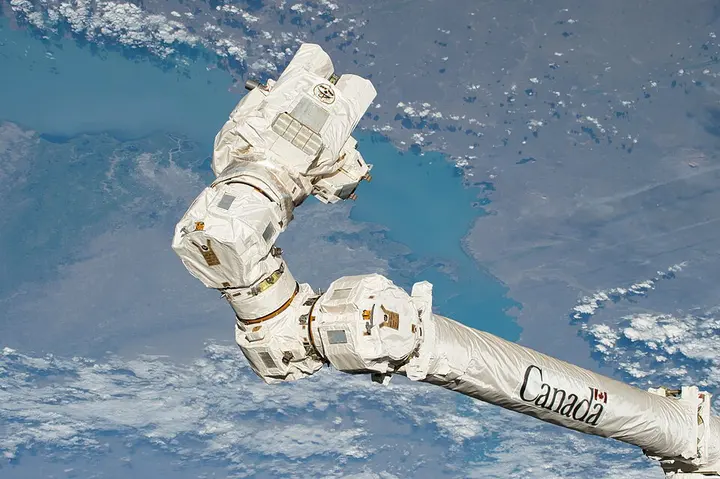
આ રોબોટિક સિસ્ટમનો ત્રીજો મહત્વનો ભાગ 'ડેક્સ્ટ્રે' (Dextre) છે, જેને 'સ્પેશિયલ પર્પઝ ડેક્સ્ટ્રસ મેનિપ્યુલેટર' (SPDM) પણ કહેવામાં આવે છે. ડેક્સ્ટ્રે એ કેનેડાઆર્મ૨ના છેડે જોડાતો બે હાથવાળો નાનો રોબોટ છે. તેનું કામ અત્યંત નાજુક અને ચોકસાઈભર્યું છે, જે અગાઉ માત્ર અવકાશયાત્રીઓ જ કરી શકતા હતા. તે સ્પેસ સ્ટેશનની બહારના ભાગો બદલવા અને જાળવણી કરવાનું કામ કરે છે, જેનાથી અવકાશયાત્રીઓને જોખમી 'સ્પેસવોક' (spacewalk): અવકાશમાં યાનની બહાર નીકળીને ચાલવું, કરવાની જરૂરિયાત ઘટી જાય છે.
કેનેડાઆર્મનું સંચાલન સ્પેસ સ્ટેશનની અંદરથી 'રોબોટિક વર્ક સ્ટેશન' (RWS) દ્વારા કરવામાં આવે છે. અહીં બે પ્રકારના હેન્ડ કંટ્રોલર હોય છે: એક રોટેશનલ (ફરવા માટે) અને બીજું ટ્રાન્સલેશનલ (સીધી ગતિ માટે). અવકાશયાત્રીઓ ત્રણ એલસીડી સ્ક્રીન પર કેમેરા ફીડ જોઈને આ હાથને નિયંત્રિત કરે છે. જોકે, હવે મોટાભાગની કામગીરી પૃથ્વી પરથી નાસાના મિશન કંટ્રોલ સેન્ટર અથવા કેનેડિયન સ્પેસ એજન્સીના જોન એચ. ચેપમેન સ્પેસ સેન્ટર દ્વારા રિમોટલી કરવામાં આવે છે. માત્ર સમય-સંવેદનશીલ કામો માટે જ અવકાશયાત્રીઓ તેનો સીધો કંટ્રોલ લે છે.

કેનેડાઆર્મ૨ની સુરક્ષા માટે તેમાં અનેક સિસ્ટમ્સ છે. જો કોઈ કારણસર હાથ ફસાઈ જાય અને સ્પેસ શટલના દરવાજા બંધ ન થઈ શકે તેમ હોય, તો કેનેડાઆર્મ૧માં વિસ્ફોટક આધારિત મિકેનિઝમ હતી જેનાથી હાથને યાનથી અલગ કરી શકાતો હતો. કેનેડાઆર્મ૨માં પણ થર્મલ બ્લેન્કેટ્સ (thermal blankets) લગાવવામાં આવ્યા છે જે તેને અવકાશના અતિશય તાપમાનથી બચાવે છે. મે ૨૦૨૧માં એક નાનો અવકાશી કચરો (orbital debris) કેનેડાઆર્મ૨ સાથે અથડાયો હતો, જેનાથી તેના થર્મલ બ્લેન્કેટ અને એક બૂમ (boom): હાથનો લાંબો ભાગ, ને નુકસાન થયું હતું, પરંતુ તેની કામગીરી પર કોઈ અસર પડી નહોતી.
કેનેડાઆર્મ૧ ના પાંચ મોડેલો બનાવવામાં આવ્યા હતા, જેમાંથી એક ચેલેન્જર દુર્ઘટનામાં ગુમાવ્યું હતું. બાકીના મોડેલો હવે વિવિધ મ્યુઝિયમોમાં પ્રદર્શન માટે રાખવામાં આવ્યા છે. કેનેડાઆર્મ૨ હજુ પણ કાર્યરત છે અને ભવિષ્યમાં એક્સિયમ સ્પેસ સ્ટેશન (Axiom Space Station) ના મોડ્યુલો જોડવામાં પણ મદદ કરશે. કેનેડા હવે 'કેનેડાઆર્મ૩' પર કામ કરી રહ્યું છે, જે ચંદ્રની આસપાસ બનનારા 'લુનર ગેટવે' (Lunar Gateway) માટે તૈયાર કરવામાં આવનાર હતું, જોકે તાજેતરના અહેવાલો મુજબ આ પ્રોજેક્ટના ભવિષ્ય અંગે અનિશ્ચિતતા છે.

કેનેડાઆર્મ માત્ર એક મશીન નથી, પરંતુ તે આંતરરાષ્ટ્રીય સહયોગનું પ્રતીક છે. તેણે સાબિત કર્યું છે કે રોબોટિક્સ અને આર્ટિફિશિયલ ઇન્ટેલિજન્સની મદદથી મનુષ્ય અવકાશના કઠિન વાતાવરણમાં પણ જટિલ કાર્યો કરી શકે છે. કેનેડાના પાંચ ડોલરની નોટ પર પણ કેનેડાઆર્મ૨નું ચિત્ર અંકિત કરવામાં આવ્યું છે, જે દર્શાવે છે કે આ ટેકનોલોજી તે દેશ માટે કેટલી ગૌરવ સમાન છે. જેમ જેમ આપણે મંગળ અને તેનાથી આગળ વધવાની યોજના બનાવી રહ્યા છીએ, તેમ તેમ કેનેડાઆર્મ જેવી રોબોટિક સિસ્ટમ્સ વધુ સ્વાયત્ત અને શક્તિશાળી બનતી જશે.