अंतरिक्ष में मानवता का मजबूत हाथ: कैनेडियनआर्म की तकनीक और उसकी अद्भुत कार्यशैली
इंटरनेशनल स्पेस स्टेशन पर कार्यरत कैनेडियनआर्म2 और उसके पूर्ववर्ती कैनेडियनआर्म1 की संरचना, उसके इंजीनियरिंग और अंतरिक्ष में उसकी कार्यप्रणाली का गहराई से विश्लेषण।

अंतरिक्ष विज्ञान के इतिहास में जब भी जटिल इंजीनियरिंग की बात आती है, तो कैनेडाआर्म (Canadarm) का नाम गर्व के साथ लिया जाता है। यह मात्र एक रोबोटिक हाथ नहीं है, बल्कि अंतरिक्ष में काम करने की मानवजाति की क्षमता में हुई एक क्रांतिकारी वृद्धि है। इंटरनेशनल स्पेस स्टेशन (ISS) के निर्माण से लेकर उपग्रहों की मरम्मत तक के प्रत्येक महत्वपूर्ण कार्य में इस कनाडाई तकनीक ने आधारभूत भूमिका निभाई है। विकिपीडिया की रिपोर्टों के अनुसार, इस सिस्टम की शुरुआत 1969 में हुई थी जब नासा (NASA) ने कनाडा को स्पेस शटल प्रोग्राम में भाग लेने के लिए आमंत्रित किया था।
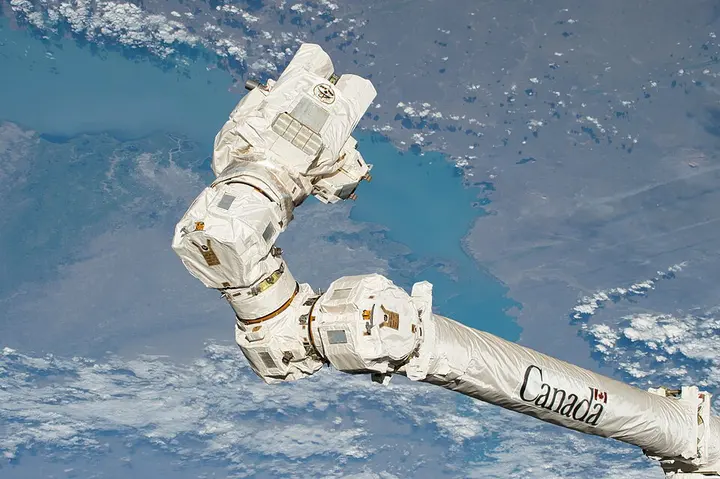
कनाडा की कंपनी DSMA ATCON ने इससे पहले परमाणु रिएक्टर में ईंधन भरने के लिए एक रोबोट बनाया था, जिसने नासा का ध्यान खींचा था। 1975 में नासा और कनाडाई नेशनल रिसर्च काउंसिल (NRC) के बीच इस रोबोटिक हाथ को विकसित करने के लिए समझौता हुआ। इस प्रोजेक्ट का मुख्य काम Spar Aerospace (वर्तमान में MDA) को सौंपा गया था। कैनेडाआर्म का आधिकारिक नाम 'शटल रिमोट मैनिपुलेटर सिस्टम' (SRMS) था, लेकिन 11 फरवरी 1981 को एक कार्यक्रम के दौरान इसे आधिकारिक तौर पर 'कैनेडाआर्म' नाम दिया गया था। इस हाथ पर कनाडा का ध्वज और नाम अंकित किया गया था, जो अंतरिक्ष में कनाडा की पहचान बन गया।
मूल कैनेडाआर्म1 की रचना मानव हाथ जैसी ही थी, जिसमें कंधे, कोहनी और कलाई जैसे हिस्से थे। इसकी लंबाई 15.2 मीटर (50 फीट) और व्यास 38 सेंटीमीटर (15 इंच) था। इस रोबोटिक हाथ का वजन पृथ्वी पर 410 किलोग्राम था, लेकिन यह अंतरिक्ष में 29,000 किलोग्राम तक के वजन के पेलोड (payload): अंतरिक्ष में ले जाया जाने वाला सामान या उपग्रह, को संभाल सकता था। 1990 के दशक में इसकी कंट्रोल सिस्टम में सुधार करके इसकी क्षमता बढ़ाकर 2,66,000 किलोग्राम कर दी गई थी। दिलचस्प बात यह है कि, यह हाथ अंतरिक्ष में इतना भारी वजन उठा सकता था, फिर भी पृथ्वी पर यह अपना वजन भी सहन नहीं कर सकता है।
कैनेडाआर्म की सबसे महत्वपूर्ण विशेषता इसके जोड़ (joints) हैं। इसमें कुल छह जोड़ थे जो इसे 'सिक्स डिग्री ऑफ फ्रीडम' (six degrees of freedom): हलचल करने की छह दिशाएं, प्रदान करते थे। कंधे के पास दो जोड़ (yaw और pitch), कोहनी के पास एक जोड़ (pitch) और कलाई के पास तीन जोड़ (pitch, yaw और roll) थे। इन जोड़ों के कारण यह अंतरिक्ष में अत्यंत सटीकतापूर्वक हलचल कर सकता था। इस हाथ के सिरे पर एक विशेष उपकरण था जिसे 'एंड इफेक्टर' (end effector) कहा जाता है, जो वस्तुओं को पकड़ने का काम करता था।
| विवरण | कॅनेडआर्म१ (SRMS) | कॅनेडआर्म२ (SSRMS) |
|---|---|---|
| लंबाई | १५.२ मीटर | १७.६ मीटर |
| वजन (पृथ्वी पर) | ४१० किलोग्राम | १,८०० किलोग्राम |
| जोड़ (Joints) | ६ | ७ |
| मुख्य सामग्री | ग्रेफाइट कंपोजिट | टाइटेनियम |
| व्यास | ३८ सेंटीमीटर | ३५ सेंटीमीटर |
एंड इफेक्टर की डिज़ाइन के पीछे एक दिलचस्प कहानी है। इंजीनियर एंथोनी ज़ुब्रज़ीकी ने अपनी उंगलियों पर रबर बैंड लपेटकर इस कॉन्सेप्ट को सोचा था। इस डिज़ाइन में तीन तारों का इस्तेमाल किया गया था जो पेलोड पर मौजूद ग्रैपल फिक्चर (grapple fixture): पकड़ने के लिए खास पॉइंट, को मजबूती से जकड़ लेते थे। यह डिज़ाइन अन्य क्लॉ-जैसी (पंजे जैसी) मैकेनिज्म से अधिक सफल साबित हुई थी। इसी एंड इफेक्टर की वजह से स्पेस शटल हबल स्पेस टेलीस्कोप जैसे नाजुक उपकरणों को पकड़कर उनकी मरम्मत कर सका था।
- पकड़ मजबूत करनाहाथ का एक छोर (LEE) स्टेशन पर के पावर डेटा ग्रेपल फिक्चर (PDGF) के साथ जुड़ता है।
- दूसरा छोर मुक्त करनाजब पावर मिल जाए, तब हाथ का दूसरा छोर उसके पिछले जुड़ाव से मुक्त होता है।
- आगे बढ़नामुक्त छोर हवा में घूमकर स्टेशन पर के अगले PDGF की तरफ गति करता है।
- नया जुड़ावदूसरा छोर नए PDGF को पकड़ लेता है और प्रक्रिया फिर से शुरू होती है।
कनाडआर्म1 की सफलता के बाद, इंटरनेशनल स्पेस स्टेशन के लिए अधिक आधुनिक 'कनाडआर्म2' विकसित किया गया, जिसे आधिकारिक तौर पर 'स्पेस स्टेशन रिमोट मैनिपुलेटर सिस्टम' (SSRMS) कहा जाता है। अप्रैल 2001 में लॉन्च किया गया यह हाथ 17.6 मीटर (58 फुट) लंबा है और इसका वजन 1,800 किलोग्राम है। यह टाइटेनियम धातु से बनाया गया है। कनाडआर्म2 अपने पूर्ववर्ती से काफी अलग है क्योंकि यह स्टेशन पर एक जगह से दूसरी जगह 'इंचवर्म' (inchworm): इल्ली की तरह चलना, गति कर सकता है।
कनाडआर्म2 के दोनों तरफ 'लैचिंग एंड इफेक्टर्स' (Latching End Effectors - LEEs) मौजूद हैं। इसका मतलब यह है कि यह स्टेशन पर मौजूद पावर डेटा ग्रैपल फिक्चर (PDGF) को पकड़कर अपनी पावर और डेटा हासिल कर सकता है। जब एक सिरा स्टेशन से जुड़ा होता है, तब दूसरा सिरा स्वतंत्र रहकर काम कर सकता है। अगर इसे दूसरी जगह जाना हो, तो यह स्वतंत्र सिरे को दूसरे PDGF पर जोड़ता है और पहले सिरे को मुक्त कर देता है। इस तरह यह पूरे स्पेस स्टेशन पर कहीं भी पहुंच सकता है। इस आवाजाही के लिए स्टेशन पर एक खास रेल सिस्टम भी है जिसे 'मोबाइल बेस सिस्टम' (MBS) कहा जाता है।

कनाडआर्म2 की क्षमता अद्भुत है। यह 1,16,000 किलोग्राम तक के पेलोड को संभाल सकता है। यह स्पेसएक्स ड्रैगन (SpaceX Dragon) और सिग्नस (Cygnus) जैसे मानव रहित कार्गो जहाजों को अंतरिक्ष में पकड़कर स्पेस स्टेशन के साथ जोड़ने का काम करता है। इस प्रक्रिया को 'बर्थिंग' (berthing) कहा जाता है। जब स्पेस शटल और स्पेस स्टेशन के दोनों हाथों ने मिलकर काम किया था, तो इसे मीडिया में 'कैनेडियन हैंडशेक' के रूप में जाना गया था।
इस रोबोटिक सिस्टम का तीसरा महत्वपूर्ण हिस्सा 'डेक्स्ट्रे' (Dextre) है, जिसे 'स्पेशल पर्पस डेक्स्ट्रस मैनिपुलेटर' (SPDM) भी कहा जाता है। डेक्स्ट्रे, कनाडआर्म2 के सिरे पर जुड़ने वाला दो हाथों वाला एक छोटा रोबोट है। इसका काम बेहद नाजुक और सटीकता से भरा होता है, जो पहले सिर्फ अंतरिक्ष यात्री ही कर सकते थे। यह स्पेस स्टेशन के बाहरी हिस्सों को बदलने और रखरखाव का काम करता है, जिससे अंतरिक्ष यात्रियों को खतरनाक 'स्पेसवाक' (spacewalk): अंतरिक्ष में यान से बाहर निकलकर चलना, करने की जरूरत कम हो जाती है।
कॅनेडआर्म का संचालन स्पेस स्टेशन के अंदर से 'रोबोटिक वर्क स्टेशन' (RWS) के द्वारा किया जाता है। यहाँ दो प्रकार के हैंड कंट्रोलर होते हैं: एक रोटेशनल (घूमने के लिए) और दूसरा ट्रांसलेशनल (सीधी गति के लिए)। अंतरिक्ष यात्री तीन एलसीडी स्क्रीन पर कैमरा फ़ीड देखकर इस हाथ को नियंत्रित करते हैं। हालाँकि, अब अधिकांश कामकाज पृथ्वी पर से नासा के मिशन कंट्रोल सेंटर या कनाडाई अंतरिक्ष एजेंसी के जॉन एच. चैपमैन स्पेस सेंटर द्वारा रिमोटली किया जाता है। केवल समय-संवेदनशील कार्यों के लिए ही अंतरिक्ष यात्री इसका सीधा नियंत्रण लेते हैं।

कॅनेडआर्म2 की सुरक्षा के लिए इसमें अनेक सिस्टम्स हैं। यदि किसी कारण से हाथ फँस जाए और स्पेस शटल के दरवाज़े बंद न हो सकें, तो कॅनेडआर्म1 में विस्फोटक आधारित मैकेनिज्म थी जिससे हाथ को यान से अलग किया जा सकता था। कॅनेडआर्म2 में भी थर्मल ब्लैंकेट्स (thermal blankets) लगाए गए हैं जो इसे अंतरिक्ष के अतिशय तापमान से बचाते हैं। मई 2021 में एक छोटा अंतरिक्ष कचरा (orbital debris) कॅनेडआर्म2 से टकराया था, जिससे इसके थर्मल ब्लैंकेट और एक बूम (boom): हाथ का लंबा भाग, को नुक़सान हुआ था, परंतु इसकी कार्यप्रणाली पर कोई असर नहीं पड़ा था।
कॅनेडआर्म1 के पाँच मॉडल बनाए गए थे, जिनमें से एक चैलेंजर दुर्घटना में खो गया था। बाक़ी के मॉडल अब विभिन्न म्यूज़ियमों में प्रदर्शन के लिए रखे गए हैं। कॅनेडआर्म2 अभी भी कार्यरत है और भविष्य में एक्सियम स्पेस स्टेशन (Axiom Space Station) के मॉड्यूल जोड़ने में भी मदद करेगा। कनाडा अब 'कॅनेडआर्म3' पर काम कर रहा है, जो चंद्रमा के आसपास बनने वाले 'लूनर गेटवे' (Lunar Gateway) के लिए तैयार किया जाने वाला था, हालाँकि ताज़ा रिपोर्टों के अनुसार इस प्रोजेक्ट के भविष्य को लेकर अनिश्चितता है।

कॅनेडआर्म केवल एक मशीन नहीं है, बल्कि वह अंतरराष्ट्रीय सहयोग का प्रतीक है। उसने साबित कर दिया है कि रोबोटिक्स और आर्टिफिशियल इंटेलिजेंस की मदद से मनुष्य अंतरिक्ष के कठिन वातावरण में भी जटिल कार्य कर सकता है। कनाडा के पाँच डॉलर के नोट पर भी कॅनेडआर्म2 का चित्र अंकित किया गया है, जो दर्शाता है कि यह टेक्नोलॉजी उस देश के लिए कितनी गौरव समान है। जैसे-जैसे हम मंगल और उससे आगे बढ़ने की योजना बना रहे हैं, वैसे-वैसे कॅनेडआर्म जैसी रोबोटिक सिस्टम्स अधिक स्वायत्त और शक्तिशाली बनती जाएँगी।